Introdução
Os principais tipos de motores elétricos são o motor de indução (trifásico ou monofásico), o motor síncrono, o motor de corrente contínua com escovas, o brushless, o motor de passo, o servomotor, o motor de vibração e o motor linear. Todos transformam energia elétrica em movimento usando campo magnético. O que muda é como esse campo é criado, quem controla a corrente e se o motor sabe ou não onde o eixo está.
Na indústria, o motor de indução trifásico domina com folga, mas numa máquina de embalagem ou numa CNC você encontra quase todos os outros. A seguir, cada tipo com um desenho, onde aparece no chão de fábrica e o que costuma dar defeito.
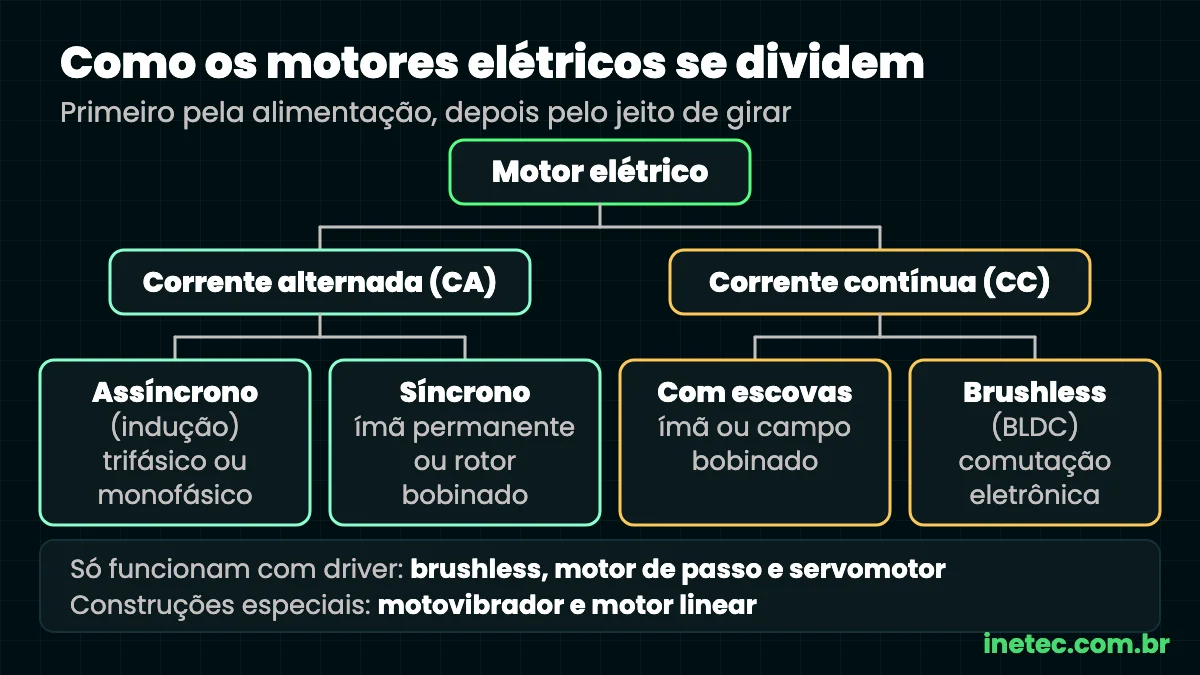
Como os motores elétricos se dividem
A primeira separação é pela alimentação. Motores de corrente alternada (CA) recebem a tensão da rede ou de um inversor. Motores de corrente contínua (CC) recebem tensão de uma fonte, bateria ou conversor.
Entre os motores CA, a divisão principal é entre assíncrono (o motor de indução) e síncrono.
Em automação interessa ainda outro critério: o motor funciona sozinho ou depende de um controlador eletrônico? Brushless, motor de passo e servomotor só trabalham com um driver dedicado.
O princípio que todos compartilham
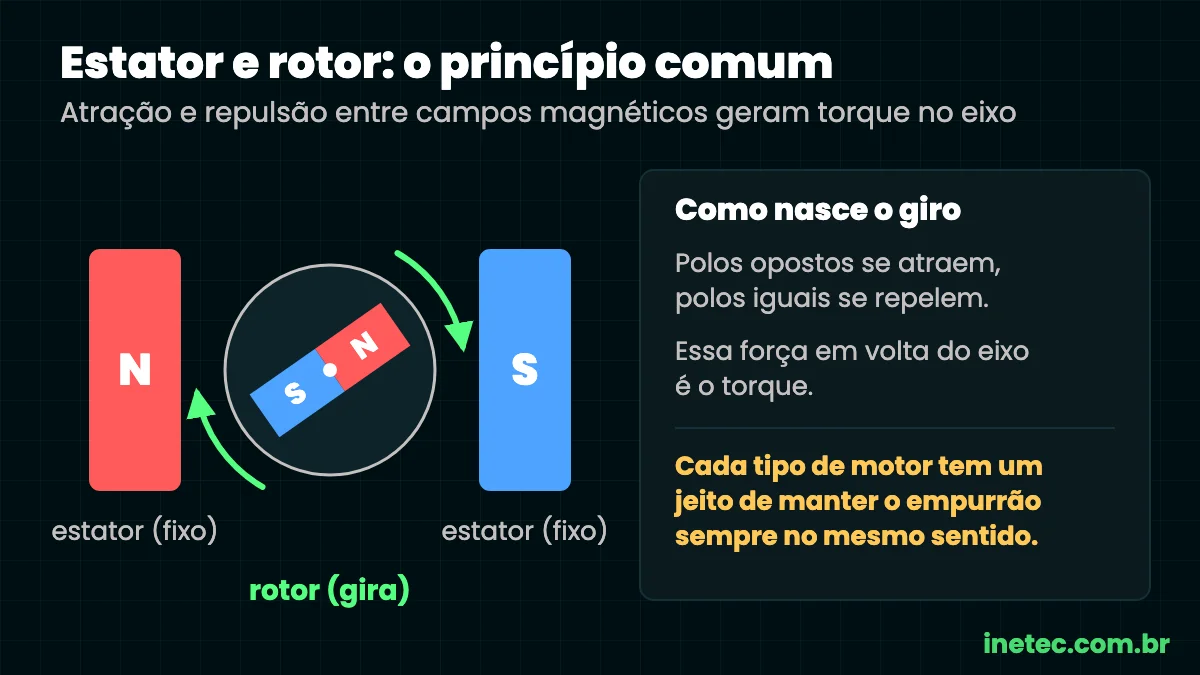
Todo motor elétrico tem uma parte fixa, o estator, e uma parte que se move, o rotor. Um deles produz um campo magnético. O outro tem corrente circulando ou um ímã que reage a esse campo. Polos opostos se atraem, polos iguais se repelem, e essa força aplicada em volta do eixo é o torque.
Cada tipo tem um jeito de manter essa força empurrando sempre no mesmo sentido: contatos mecânicos, a própria rede trifásica ou eletrônica. Quase todas as diferenças entre eles nascem dessa escolha.
Motor de indução trifásico: o padrão da indústria
Bombas, ventiladores, compressores e esteiras quase sempre giram com um motor de indução trifásico. Segundo a Agência Internacional de Energia (IEA), os sistemas acionados por motores elétricos ficam com perto de 45% de toda a eletricidade consumida no mundo, e boa parte disso passa por motores desse tipo.
Como funciona o campo girante
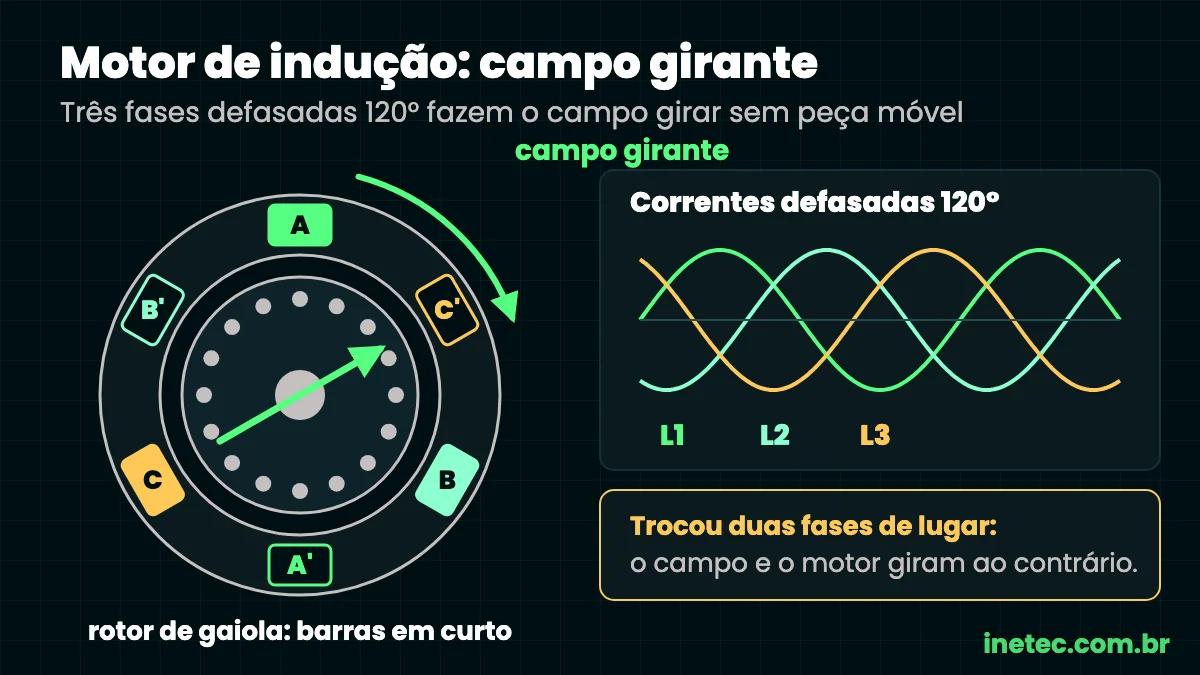
O estator tem três conjuntos de bobinas distribuídos em volta do motor, um para cada fase. Como as correntes das fases estão defasadas 120° entre si, o campo magnético resultante gira dentro do motor sem que nenhuma peça se mova. É o campo girante.
O rotor mais comum não tem ímã nem fio ligado a ele. São barras de alumínio ou cobre unidas por anéis nas pontas, num formato que lembra uma gaiola, daí o nome rotor de gaiola de esquilo. O campo girante induz corrente nessas barras, elas passam a ter campo próprio e são arrastadas junto.
Trocando duas fases de lugar, o campo gira ao contrário e o motor inverte o sentido, que é o que o comando de reversão faz com dois contatores. Para rever a parte de comando, veja como funciona a partida direta de motor no CLP.
Velocidade síncrona e escorregamento
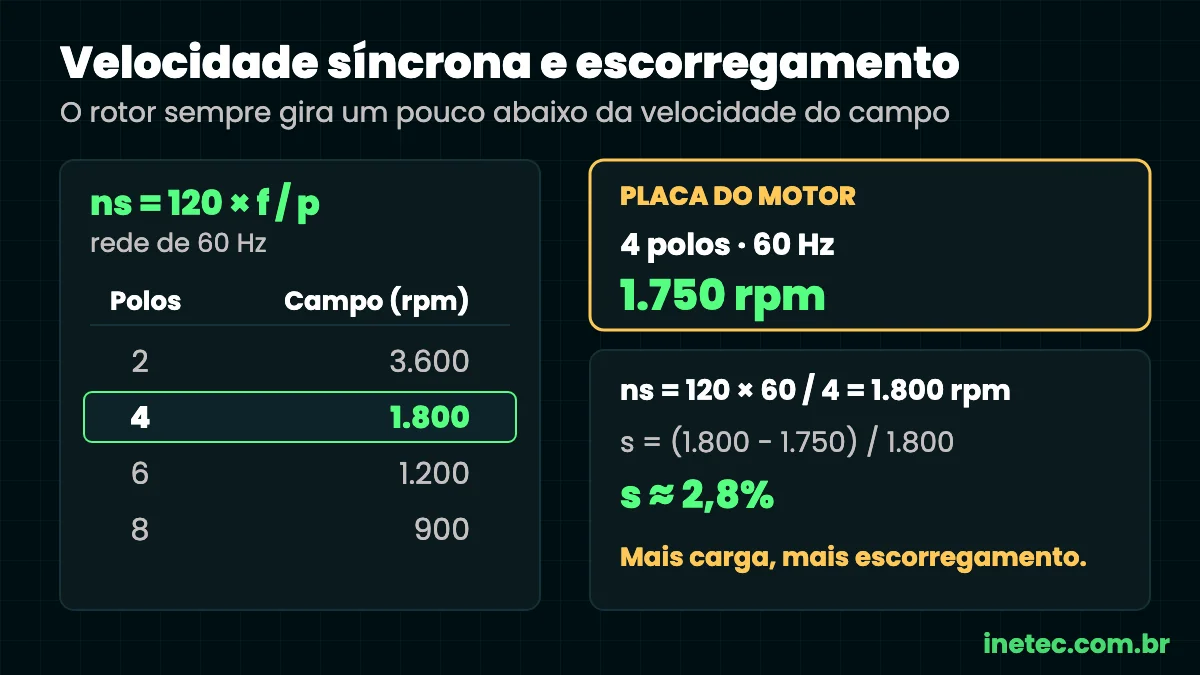
A velocidade do campo depende da frequência da rede e do número de polos do motor: ns = 120 × f / p.
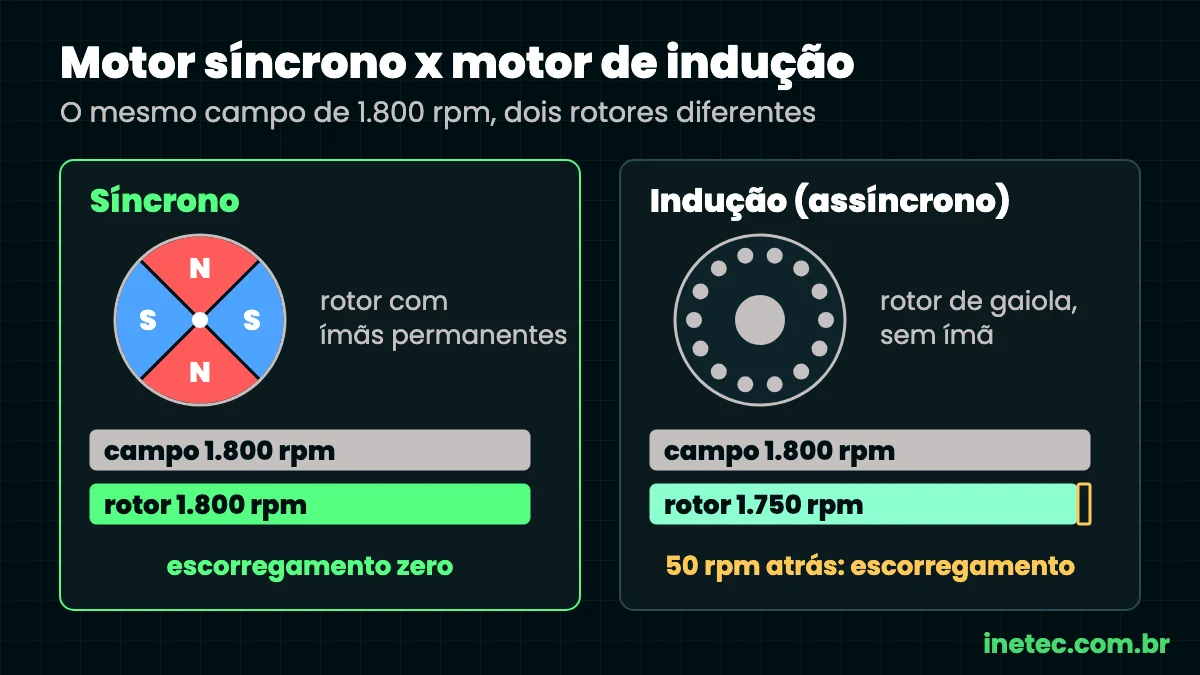
Com 60 Hz e 4 polos, o campo gira a 1.800 rpm. Só que o rotor nunca chega lá. Se chegasse, as barras ficariam paradas em relação ao campo, nenhuma corrente seria induzida e o torque desapareceria. Por isso a placa de um motor de 4 polos mostra algo como 1.750 rpm.
Essa diferença se chama escorregamento. No exemplo, (1.800 – 1.750) / 1.800 dá cerca de 2,8%. Quanto mais carga no eixo, maior o escorregamento. É daí que vem o outro nome do motor de indução: motor assíncrono.
Na partida direta, esse motor puxa uma corrente muitas vezes maior que a nominal, em geral de 6 a 8 vezes. Por isso existem as partidas com tensão reduzida, como a partida estrela-triângulo, o soft-starter e o inversor de frequência.
Motor de indução monofásico
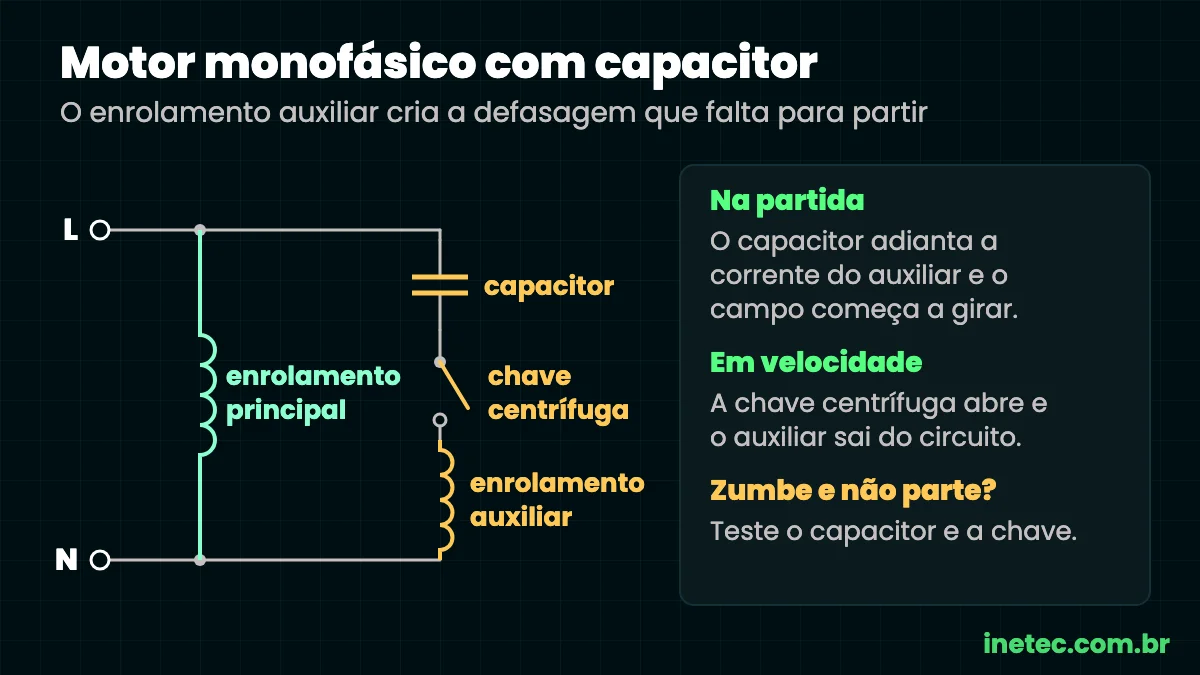
Em casa e em máquinas pequenas, muitas vezes só há uma fase. Uma bobina alimentada por uma fase só cria um campo que pulsa, mas não gira, e o rotor parado não tem para que lado ir.
A solução é um segundo enrolamento, o auxiliar, ligado em série com um capacitor. O capacitor adianta a corrente desse enrolamento e cria a defasagem que falta para o campo girar. Em muitos motores, uma chave centrífuga desliga o auxiliar quando o eixo ganha velocidade.
Na manutenção, motor que zumbe e não parte, mas pega se você der um impulso no eixo, quase sempre está com o capacitor ou a chave centrífuga com defeito.
Motor síncrono
No motor síncrono, o rotor gira exatamente na velocidade do campo. Não existe escorregamento: 4 polos em 60 Hz são 1.800 rpm cravados, com ou sem carga, desde que o torque fique dentro do limite do motor.
Isso porque o rotor já tem campo próprio, que nos modelos modernos vem de ímãs permanentes de terras raras, como o neodímio, e o rotor fica travado no campo girante.
Sem precisar induzir corrente no rotor, ele perde menos energia: os síncronos de ímã permanente chegam às classes de rendimento IE4 e IE5 e movem boa parte dos carros elétricos. Em troca, os ímãs encarecem o motor e, na indústria, ele quase sempre trabalha com inversor de frequência.
Motor de corrente contínua com escovas
É o motor mais simples de controlar. Ligou numa bateria, ele gira. Inverteu a polaridade, gira para o outro lado. Aumentou a tensão, a velocidade sobe. O torque acompanha a corrente na armadura.
Por dentro, o estator tem ímãs (ou bobinas de campo, nos motores maiores) e o rotor, chamado armadura, tem as bobinas. Para a força não inverter a cada meia volta, a corrente entra na armadura por duas escovas de carvão que deslizam sobre o comutador, um anel dividido em segmentos. Conforme o eixo gira, o comutador troca o sentido da corrente nas bobinas no momento certo.
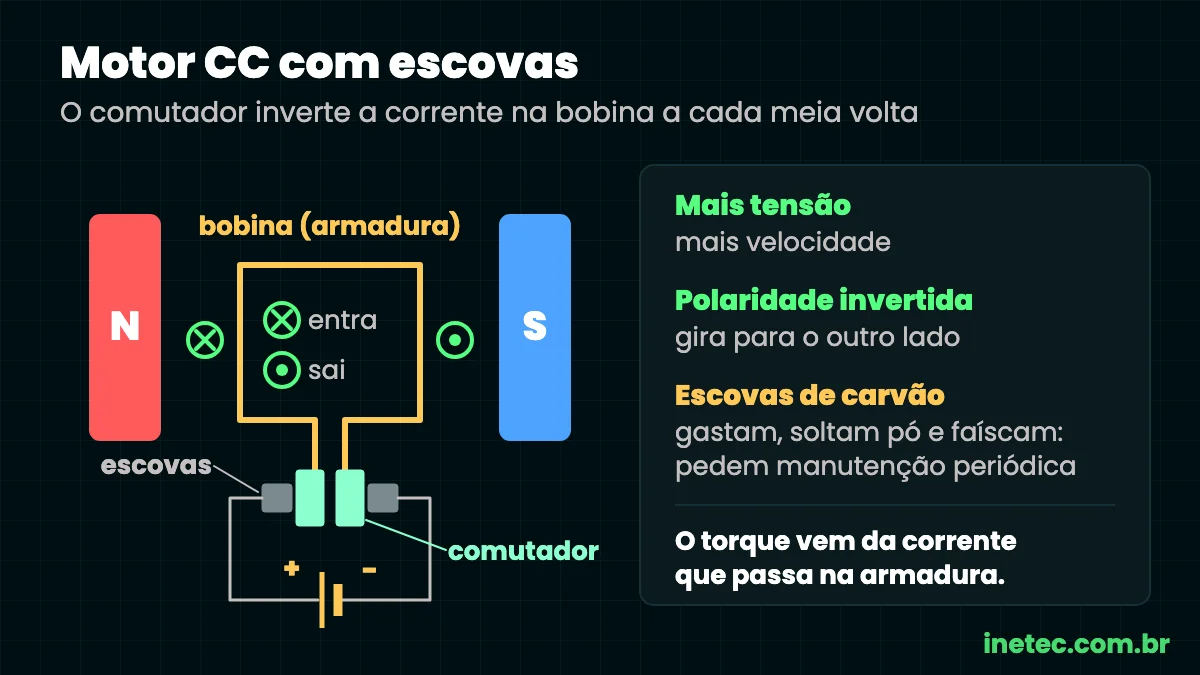
Esse contato deslizante é também o ponto fraco: as escovas se desgastam, soltam pó de carvão, faíscam e pedem manutenção periódica. Os motores CC grandes, que já moveram laminadores e pontes rolantes, foram trocados quase todos por motor de indução com inversor. O CC segue forte nos tamanhos pequenos, como vidros elétricos, ferramentas e atuadores.
Para inverter um motor CC sem trocar fios, a eletrônica usa a ponte H, que aparece no nosso artigo sobre circuitos eletrônicos básicos.
Motor brushless (BLDC)
O brushless nasceu para acabar com o desgaste das escovas. A construção fica invertida: os ímãs vão no rotor e as bobinas ficam paradas no estator. No lugar do comutador entra um controlador eletrônico, que decide qual bobina recebe corrente em cada instante.
Por isso o brushless costuma ter três fios de potência. O controlador energiza as fases numa sequência que puxa os ímãs do rotor em volta. Para acertar a hora de cada troca, ele usa sensores Hall dentro do motor ou lê a tensão que as próprias bobinas geram enquanto giram.
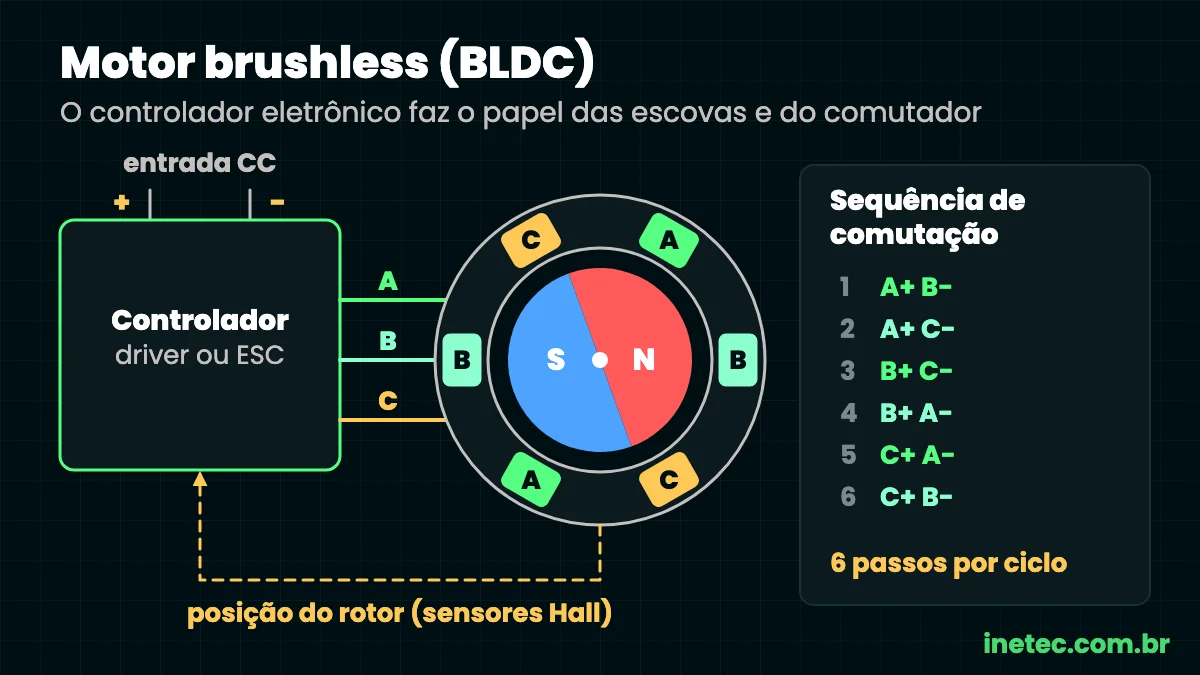
Sem atrito de escovas, o motor rende mais, esquenta menos e dura muito mais. Ele está em ventiladores EC de climatização, drones, bicicletas elétricas e parafusadeiras a bateria. O custo extra é o controlador. Na construção, ele é quase igual ao síncrono de ímã permanente; a diferença está na alimentação, em blocos no BLDC e senoidal no síncrono.
Motor de passo
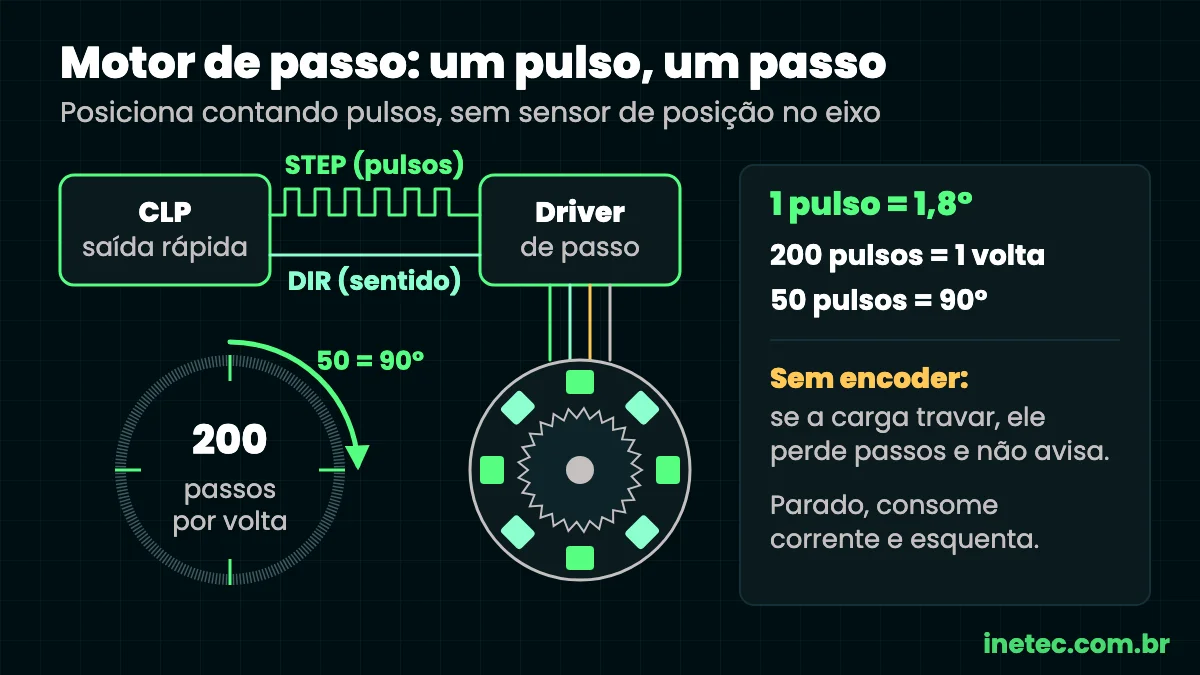
O motor de passo não gira de forma contínua. Ele anda em passos fixos, um para cada pulso que recebe do driver. O modelo mais comum tem 1,8° por passo, o que dá 200 passos por volta.
A vantagem é posicionar sem sensor. O controle sabe onde o eixo está só pela contagem de pulsos enviados. Por isso ele aparece em impressoras 3D, CNCs de pequeno porte, dosadoras e rotuladoras. Na automação, quem gera os pulsos costuma ser um CLP com saída rápida a transistor, assunto do nosso artigo sobre saídas digitais a relé, a transistor e a tiristores.
O tamanho segue o padrão NEMA, a medida da face em décimos de polegada: o NEMA 17 tem cerca de 43 mm, e NEMA 23 e 34 são os mais vistos em máquinas.
A limitação está na falta de retorno. Se o eixo travar ou a carga passar do torque do motor, ele perde passos e o controle não fica sabendo: a peça sai deslocada e nenhum alarme dispara. Parado, ele consome corrente para segurar a posição, então trabalhar quente é normal.
Servomotor
O servomotor resolve o que o motor de passo deixa em aberto: ele sabe onde está. O conjunto tem um motor, um sensor de posição e um controlador que compara o tempo todo a posição pedida com a posição real e corrige a diferença. Isso se chama malha fechada.
Na indústria, o servomotor quase sempre é um motor síncrono de ímã permanente com encoder (ou resolver) na traseira, ligado a um servodrive. O drive controla corrente, velocidade e posição e recebe os comandos do CLP por pulsos ou por rede industrial. É o conjunto dos eixos de robôs, alimentadores de prensa e máquinas de embalagem que precisam parar no ponto exato.
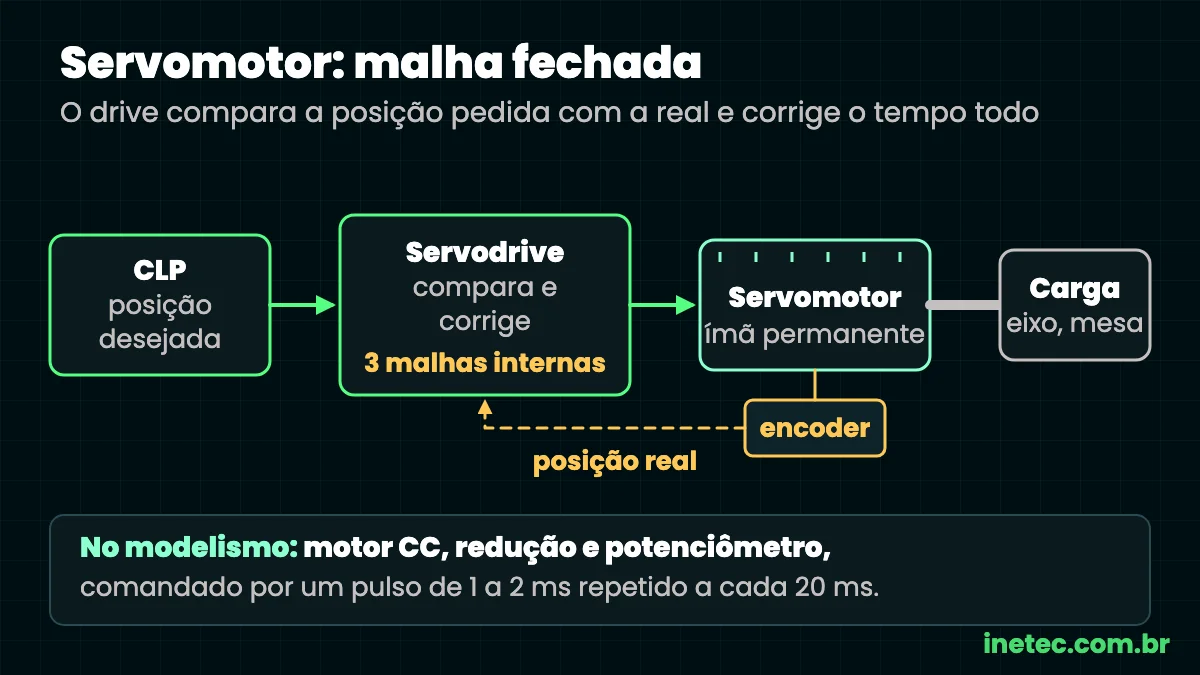
O servo de modelismo dos kits de Arduino segue a mesma ideia em miniatura, com motor CC, redução e um potenciômetro como sensor.
Motor de vibração e motovibrador
O vibracall do celular é um motor CC minúsculo com um peso fora do centro preso no eixo. Quando o eixo gira, esse desequilíbrio sacode o aparelho inteiro.
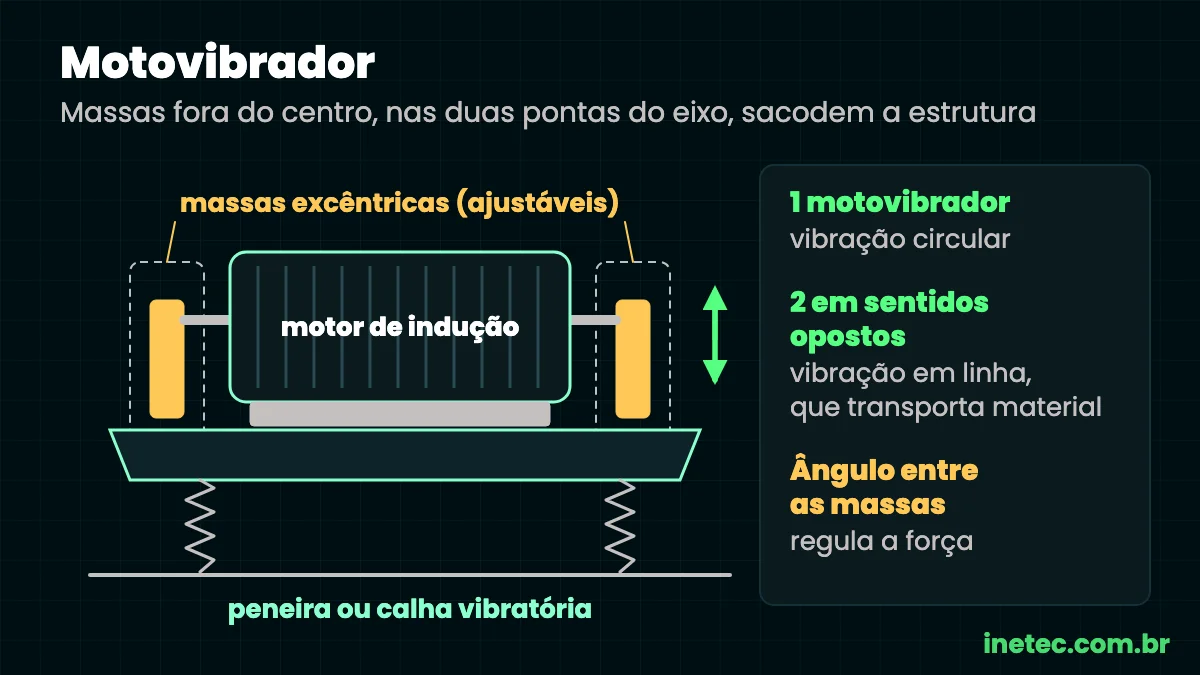
Na indústria, o mesmo princípio aparece em tamanho grande no motovibrador. Ele é um motor de indução trifásico com massas excêntricas nas duas pontas do eixo. Mudando o ângulo entre essas massas, você regula a força da vibração. Ele vai montado em peneiras, alimentadores e na parede de silos, para o material não empedrar. Dois motovibradores girando em sentidos opostos deixam a vibração numa direção só, o que serve para transportar material.
Motor linear
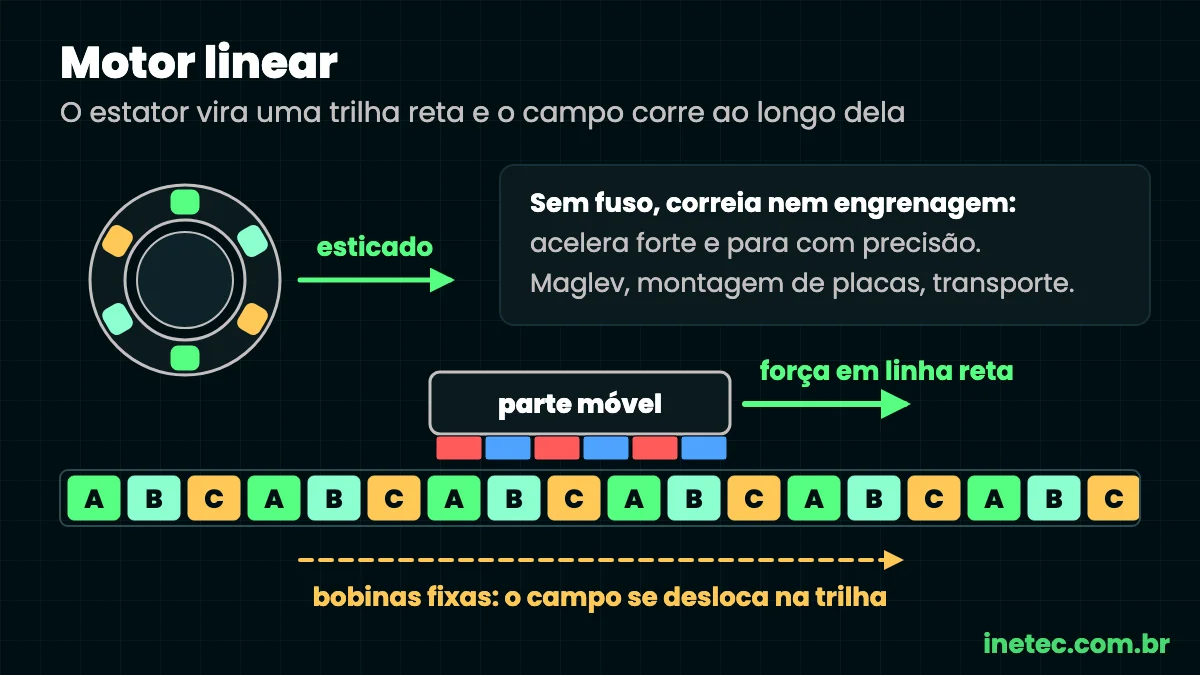
Todos os motores anteriores giram; o linear empurra em linha reta. Ele é um motor de indução ou síncrono planificado: o estator vira uma trilha de bobinas e o campo, em vez de girar, se desloca ao longo dela, levando a parte móvel junto.
Sem fuso, correia ou engrenagem, ele acelera forte e para com muita precisão. Aparece em máquinas de montagem de placas, em transportadores com carrinhos independentes nas linhas de embalagem e nos trens maglev, como o de Xangai, que chegou a 431 km/h em operação comercial.
Qual motor usar em cada aplicação
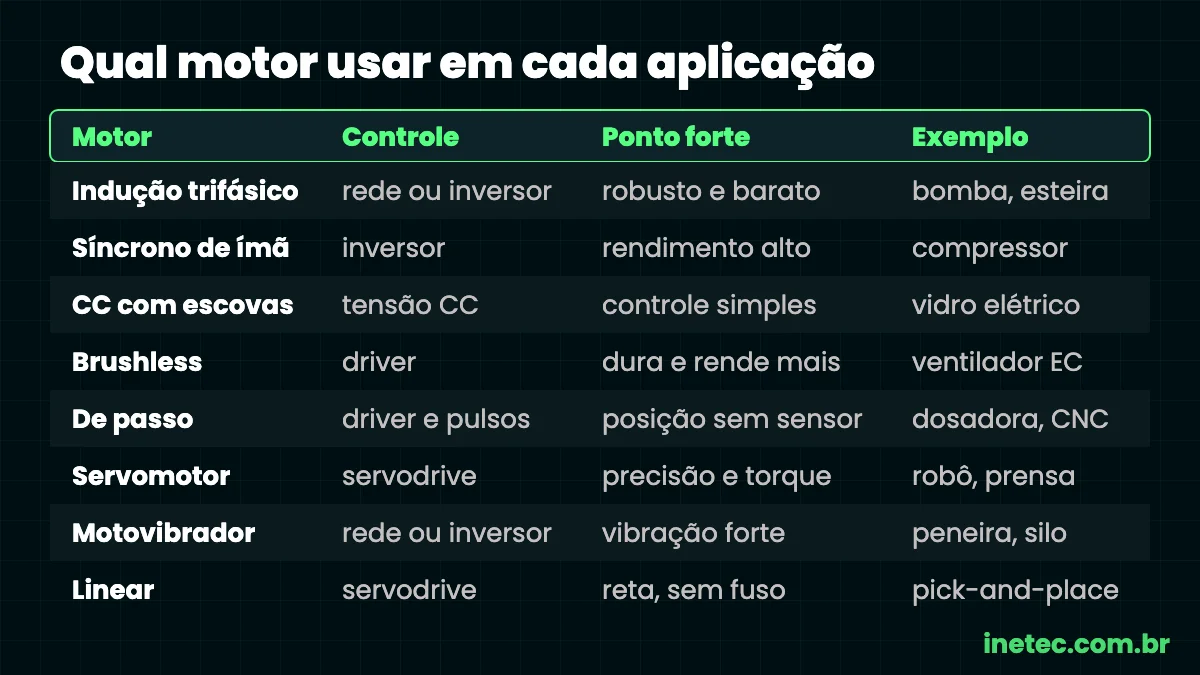
A escolha depende da carga, do tipo de controle e do orçamento. A tabela resume cada tipo:
| Tipo de motor | Controle | Ponto forte | Exemplo de uso |
|---|---|---|---|
| Indução trifásico | Direto na rede ou com inversor | Robusto, barato e pede pouca manutenção | Bombas, ventiladores, compressores e esteiras |
| Síncrono de ímã permanente | Inversor de frequência | Velocidade cravada e rendimento IE4/IE5 | Carros elétricos e acionamentos de alta eficiência |
| CC com escovas | Tensão da fonte ou da bateria | Controle simples e custo baixo | Vidros elétricos, ferramentas e atuadores |
| Brushless (BLDC) | Controlador eletrônico | Sem escovas: rende mais e dura mais | Ventiladores EC, drones e parafusadeiras |
| Motor de passo | Driver com pulsos do CLP | Posiciona sem sensor | Impressoras 3D, dosadoras e rotuladoras |
| Servomotor | Servodrive com encoder | Malha fechada, posição precisa | Robôs, alimentadores de prensa e embalagem |
| Motovibrador | Direto na rede | Força de vibração ajustável | Peneiras, alimentadores e silos |
| Motor linear | Drive ou inversor dedicado | Movimento reto sem fuso nem correia | Montagem de placas, transportadores e maglev |
Uma regra prática para começar:
- Velocidade constante e carga pesada: motor de indução trifásico ligado na rede.
- Velocidade variável com economia de energia: indução com inversor ou síncrono de ímã permanente.
- Posicionamento simples com carga leve: motor de passo.
- Posição e velocidade precisas com carga variando: servomotor.
- Equipamento compacto em CC ou bateria: CC com escovas pelo custo, brushless pela durabilidade.
Onde o inversor de frequência entra
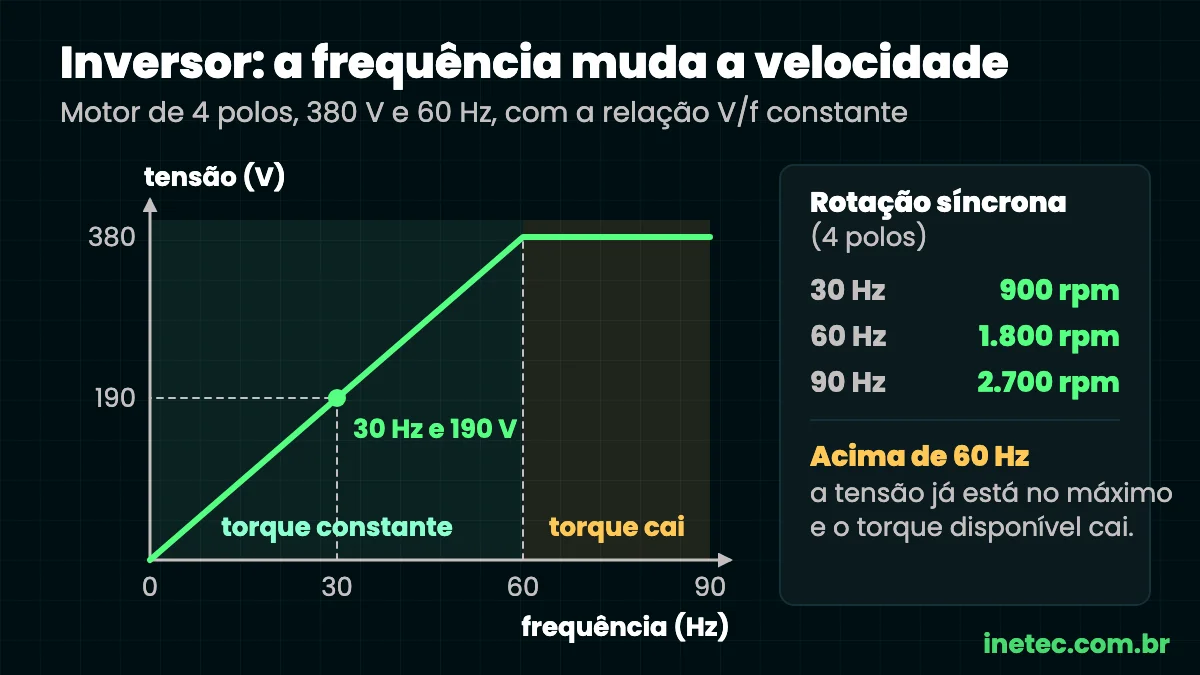
Se a velocidade do motor de indução depende da frequência, basta mudar a frequência para mudar a velocidade. É isso que o inversor faz. Num motor de 4 polos, 60 Hz dão 1.800 rpm de velocidade síncrona e 30 Hz dão 900 rpm.
Para o motor não perder torque nem saturar, o inversor varia a tensão junto com a frequência, mantendo a relação V/f constante. Num motor de 380 V e 60 Hz, em 30 Hz ele aplica perto de 190 V. Acima de 60 Hz a tensão já está no máximo, então a velocidade sobe, mas o torque disponível cai.
Perguntas frequentes
Qual é o tipo de motor elétrico mais usado na indústria?
O motor de indução trifásico com rotor de gaiola. Ele é robusto, barato, pede pouca manutenção e funciona direto na rede ou com inversor de frequência.
Qual a diferença entre motor síncrono e assíncrono?
No síncrono, o rotor gira na mesma velocidade do campo magnético, porque tem campo próprio, de ímãs ou de excitação em corrente contínua. No assíncrono, que é o motor de indução, o rotor gira um pouco mais devagar, e é essa diferença, o escorregamento, que induz a corrente responsável pelo torque.
Como inverter o sentido de giro de um motor trifásico?
Trocando a posição de duas das três fases. No comando elétrico, isso é feito com dois contatores intertravados. Com inversor de frequência, basta o comando de reversão.
Servomotor e motor de passo servem para a mesma coisa?
Os dois posicionam, mas de jeitos diferentes. O motor de passo trabalha em malha aberta e pode perder passos sem avisar. O servomotor tem encoder, corrige a posição o tempo todo, entrega mais velocidade e torque e custa mais.
Por que o motor monofásico precisa de capacitor?
Porque uma fase sozinha não cria campo girante. O capacitor defasa a corrente do enrolamento auxiliar e dá o giro inicial. Sem ele, ou com ele com defeito, o motor zumbe e não parte.
Conclusão
Conhecer os tipos de motores elétricos ajuda a ler a placa, escolher o substituto certo e entender o defeito antes de abrir a caixa de ligação. Comece pelo motor de indução trifásico, que vai ocupar a maior parte da sua rotina: polos, escorregamento, ligação, partida e proteção. Depois disso, servo, passo e brushless deixam de parecer outro mundo, porque o princípio é o mesmo. Muda só quem controla a corrente.
Aprenda a controlar o motor que mais aparece na indústria
Cada vez mais motores trifásicos trabalham com um inversor ao lado, e é nesse conjunto que aparece boa parte dos chamados da manutenção. O curso Inversores de Frequência: Comece do Zero, do INETEC, parte do básico: motores elétricos, frequência e rotação, partida direta comparada ao inversor, controle escalar e vetorial, instalação com filtros e reatores e a primeira parametrização, em 14 aulas.